Por Rodrigo Bueno*
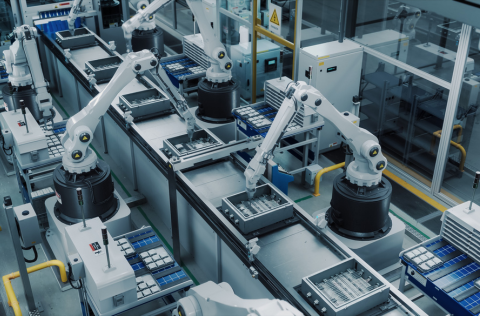
Em 2025, cerca de 5 milhões de robôs industriais estavam em operação nas fábricas de todo o mundo, um crescimento de 9% em relação ao ano anterior, segundo dados do relatório World Robotics 2026, da Federação Internacional de Robótica (IFR). O número ajuda a dimensionar uma transformação que vai além do aumento da quantidade de máquinas: a robótica está mais conectada, integrada e presente em diferentes etapas da produção. Essa evolução exige que a indústria também atualize a forma como pensa a segurança.
A evolução da robótica industrial também ampliou a discussão sobre segurança. A edição mais recente da ISO 10218-2 reforça uma abordagem que considera não apenas o robô, mas todo o sistema no qual ele está integrado, refletindo a crescente complexidade dos ambientes industriais.
Publicada em fevereiro de 2025, a norma estabelece requisitos de segurança para aplicações robóticas industriais e células robotizadas. Seu escopo acompanha o sistema desde o projeto e a integração até o comissionamento, a operação, a manutenção e a desativação.
Essa distinção é relevante. Enquanto a primeira parte da série ISO 10218 estabelece requisitos de segurança aplicáveis ao robô industrial como equipamento, a segunda aborda sua integração a uma aplicação específica. Dessa forma, a conformidade técnica do robô, isoladamente, não assegura a segurança de toda a célula ou sistema no qual está inserido.
Um robô nunca opera sozinho
Ao seu redor estão ferramentas, peças, transportadores, sensores, sistemas de visão, softwares, redes industriais, dispositivos de proteção e, sobretudo, pessoas. Cada elemento acrescenta variáveis ao processo. A geometria de uma ferramenta, o peso de uma peça, a trajetória programada ou a forma como um operador acessa a área podem alterar completamente o perfil de risco.
Nesse contexto, a segurança não deve ser tratada apenas como uma característica do equipamento ou como uma etapa de verificação ao final do projeto, mas como um requisito que deve ser considerado e demonstrado em toda a aplicação.
Isso significa considerar, desde as primeiras etapas da engenharia, a tarefa que será executada, as velocidades e trajetórias, os possíveis acessos à célula, as intervenções de manutenção e os riscos associados ao processo. Também exige documentar decisões, validar funções e reavaliar o sistema sempre que ocorrerem modificações relevantes.
Um dos avanços mais importantes da revisão está nas aplicações colaborativas. Requisitos anteriormente tratados pela ISO/TS 15066 foram incorporados à série, reforçando que a colaboração deve ser avaliada no nível da aplicação.
A utilização de robôs colaborativos, por si só, não determina a segurança de uma aplicação que envolva a interação ou a proximidade com pessoas. A avaliação deve considerar o sistema de forma integrada, incluindo a aplicação, o ambiente, o processo e as condições de operação.
O mesmo robô pode operar adequadamente ao lado de uma pessoa em determinada tarefa e apresentar riscos inaceitáveis em outra. A ferramenta instalada, a peça manipulada, a velocidade, os pontos de aprisionamento e a possibilidade de contato com o trabalhador interferem diretamente no resultado da avaliação.
A classificação de uma máquina como colaborativa, portanto, não é suficiente para determinar a segurança da aplicação. A análise deve considerar fatores como o acesso à área, as condições de operação, a resposta do sistema a intervenções não programadas, possíveis falhas e eventuais alterações no processo.
Outro avanço relevante é a aproximação entre segurança funcional e cibersegurança. A revisão da série ISO 10218 reconhece que vulnerabilidades digitais podem afetar funções relacionadas à segurança das máquinas.
Em uma fábrica cada vez mais conectada, a integração entre softwares, controladores e redes industriais amplia as possibilidades de automação e, ao mesmo tempo, reforça a importância de uma abordagem integrada de proteção. Nesse cenário, segurança digital e segurança operacional passam a atuar de forma complementar para promover sistemas mais seguros, confiáveis e resilientes.
A atualização também reforça a responsabilidade compartilhada ao longo do ciclo de vida da aplicação. Fabricantes, integradores, responsáveis pela operação, equipes de manutenção e usuários finais participam de momentos diferentes do projeto, mas todos influenciam o nível de segurança alcançado.
Não há espaço, portanto, para uma transferência informal de responsabilidades. Uma aplicação segura exige critérios claros, documentação, validação e gestão das mudanças realizadas depois da entrada em operação.
Na América do Sul, esse debate ganha uma dimensão adicional. Muitas fábricas combinam tecnologias de diferentes gerações, células modernizadas em etapas e processos que passaram por diversas alterações desde a instalação original.
Nesse cenário, avaliar a segurança apenas no momento da compra ou da entrega de um equipamento é insuficiente. Uma aplicação pode mudar ao longo do tempo, seja pela substituição de uma ferramenta, pela inclusão de um novo produto, por alterações no software ou por uma nova forma de interação com os operadores.
A segurança precisa acompanhar essa evolução
O principal recado da ISO 10218-2:2025, portanto, não é que a indústria recebeu apenas uma nova lista de exigências. A norma evidencia que segurança deve fazer parte da engenharia, da integração e da gestão da operação — e não funcionar como uma aprovação buscada às vésperas do início da produção.
O futuro da robótica industrial não será definido apenas por máquinas capazes de executar tarefas mais complexas. Será definido pela capacidade de desenvolver aplicações mais produtivas, flexíveis e conectadas sem perder o controle sobre os riscos.
A pergunta central já não é apenas se o robô é seguro. É se toda a aplicação permanece segura enquanto a fábrica, o processo e a tecnologia continuam evoluindo.
*Rodrigo Bueno é diretor da ABB Robotics para o Cluster South America.